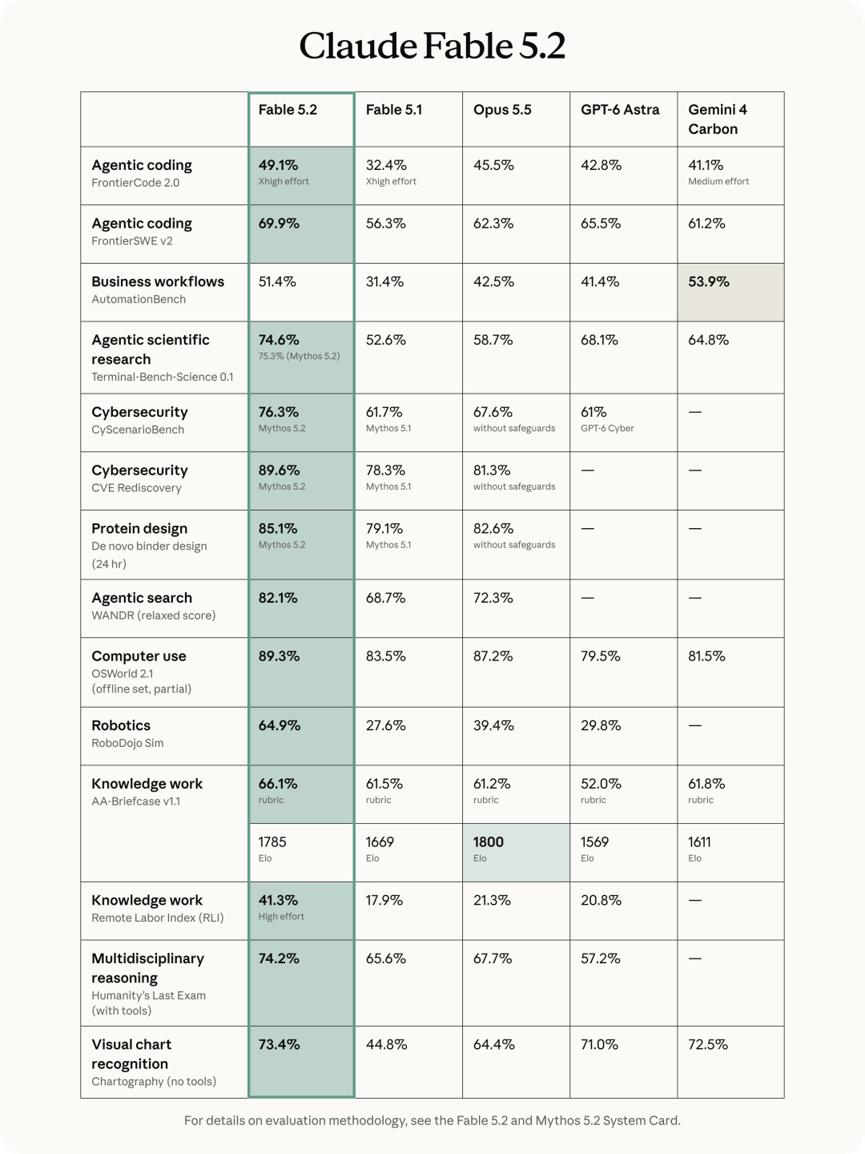
2026年末,具身智能行业迎来了两个被寄予厚望的技术节点:Anthropic的通用模型Fable 5.2在双臂机器人仿真基准RoboDojo上,把任务成功率从前代的27.6%提升到64.9%,并且在未经专门训练的情况下完成了拧瓶盖、解魔方等精细动作;英伟达的机器人基础模型GR00T 2则采用"世界-动作模型"路线,在人示范5次后,任务平均成功率就达到95%。一个捅破了"脑"的上限,一个砸低了"手"的门槛,看上去瓶颈都在松动。
仿真里的高分,真机上接不住
把这两个数字拆开看,情况没那么乐观。Fable 5.2的64.9%是在仿真环境里测出来的,那里没有光线干扰,也没有地面颠簸。它的强项在于高层空间推理——知道拧瓶盖要先抓住再逆时针转,也能算准使多大力。但到了真机上,问题出在执行频率:机器人手指要在物体滑脱的瞬间稳稳捏住,底层力控闭环通常需要跑到20-100Hz的反射频率,也就是每10到50毫秒完成一次力度修正;而Fable 5.2的规划循环只运行在约1-2Hz。大模型一秒才更新一两次"捏住"的指令,手指却需要在一秒内微调几十次。第三方真机测试中,LLM引导机械臂玩跳棋,脱落或偏移出现了14次。官方宣称做了18个真机测试任务,但没有给出对应分数。
GROOT 2的95%同样需要放在测试条件里看。据英伟达技术白皮书披露,参与测评的50项机器人操作任务,在测试集构建阶段就选自那些模型经过5次示范后至少能达到80%的任务——换句话说,这是一套提前筛选过的考题。另外,五次示范后,50项任务中只有37项做到"每一次试验都成功",剩下13项在反复测试中依然会翻车。这个37/50的稳定性指标,在官方通稿里基本没有出现。
模型方和工厂算的不是同一笔账
技术缺口落到产线上,最先暴露的是买卖双方的目标错位。摩根士丹利今年11月的调研显示,82%的企业要求三年内回本,平均可接受周期是26个月;但只有18%的采用者对现有款式机器人的表现满意,这个数字比上一年还降了5个百分点,受访公司整体的部署预期也往后推了约一年。中国信通院的《具身智能发展报告(2026年)》指出,机器人整机价格仅占全生命周期成本的40%至60%,剩下的大头花在场景改造、系统集成、数据采集、模型训练、运维人员配置和故障停机损失上。Fable 5.2和GR00T 2压低的是前期研发训练成本,真正吃钱的后期运行成本,两者都没有触及。
真实案例已经不少。高通官方声明NEURA的4NE-1人形机器人在今年台北国际电脑展上突然倒地,原因是一次短暂的通信故障触发了安全关机;日产在田纳西州Smyrna工厂部署的OTTO移动机器人,硬件没毛病,但软件接口与日产物料流无法对齐,两台机器人被派到同一个位置,直接造成产线"交通堵塞"。智元Genie业务部项目总监艾文在采访中提到,传统工厂一天允许4%到5%的故障时间,坏了重启就行,但具身智能现在考核的核心指标变成了"连续可工作时长",要求单点故障后至少撑一个月才算及格。摩根士丹利的原话更直接:前沿大模型已能在零样本下生成机器人动作,但成本、任务成功率和延迟都还有改善空间,在拿出可量化的生产力证据之前,企业不会追加大规模订单。
对通信与号卡用户意味着什么
具身智能的竞争重心正在从"刷分"转向"补缝"——补的是模型层与执行层之间那套毫秒级反射的通信缺口,也是延迟控制、失败检测这些工程化问题的缺口。这类机器人一旦规模化落地,背后依赖的是低延迟网络、边缘算力和稳定的连接服务,而不是单张号卡能解决的事。对普通用户来说,短期内不必期待家用机器人进入套餐捆绑;但如果你关注的是物联网卡、专网连接或边缘计算类资费,具身智能带来的企业级连接需求,可能会是下一轮运营商产品设计里值得留意的方向。
本文由「天坠之家」编辑原创撰写,转载请注明出处。